本任务支持科学智算工作流
点击下方按钮进入在线智算工作流环境
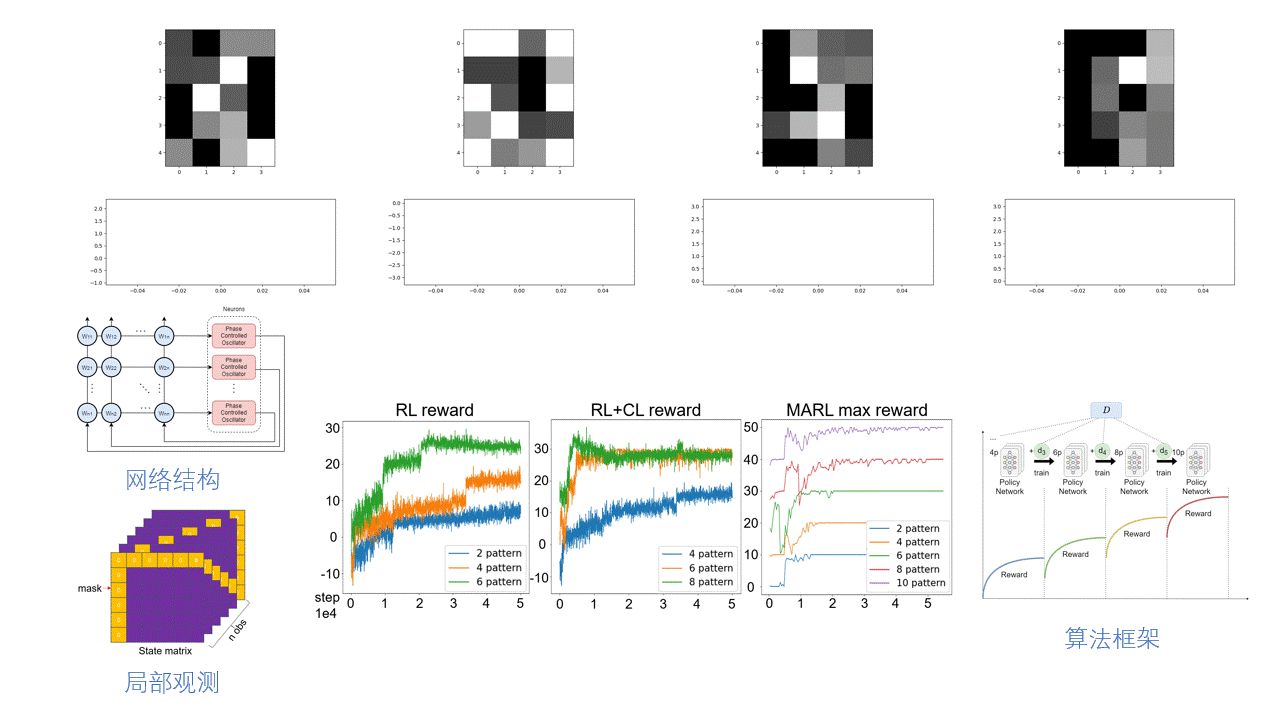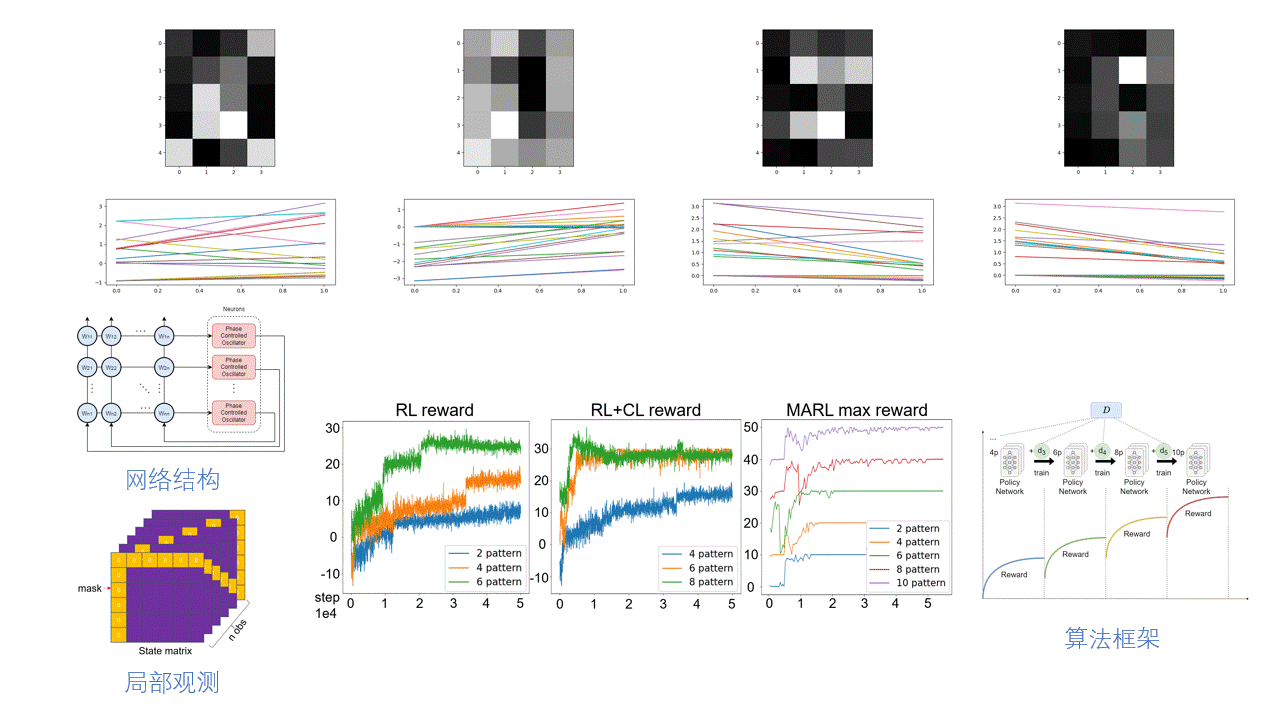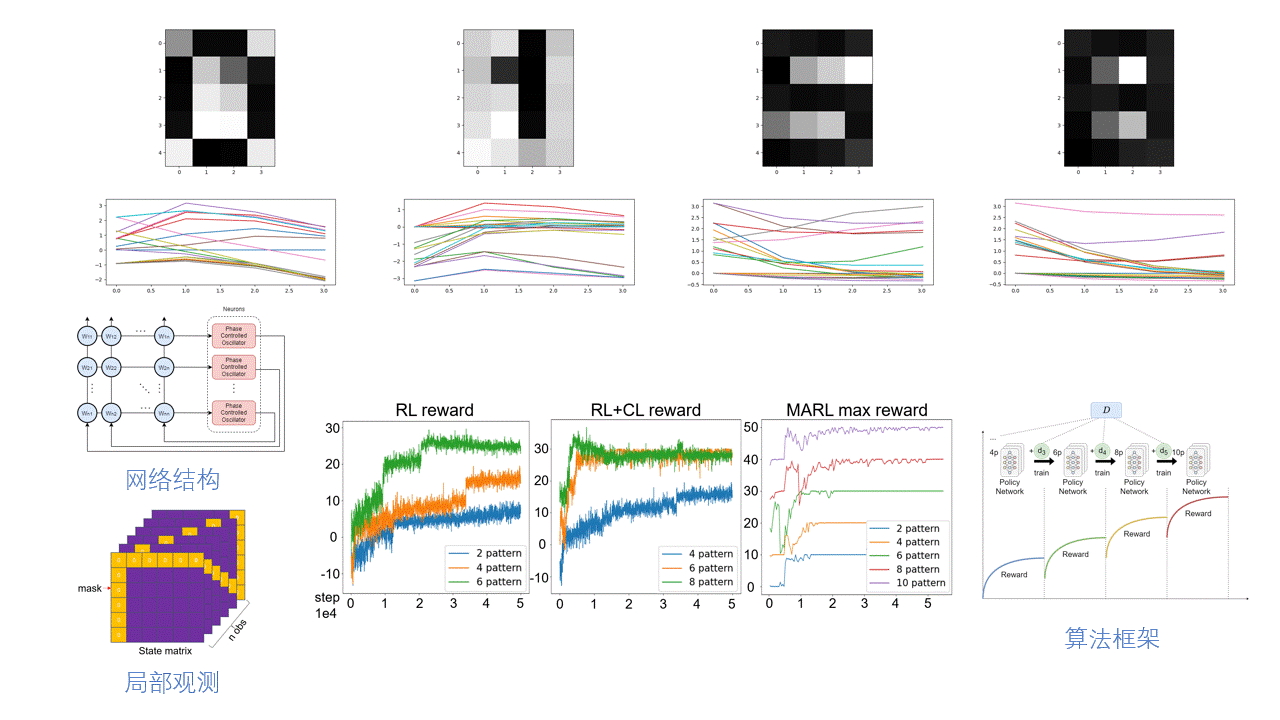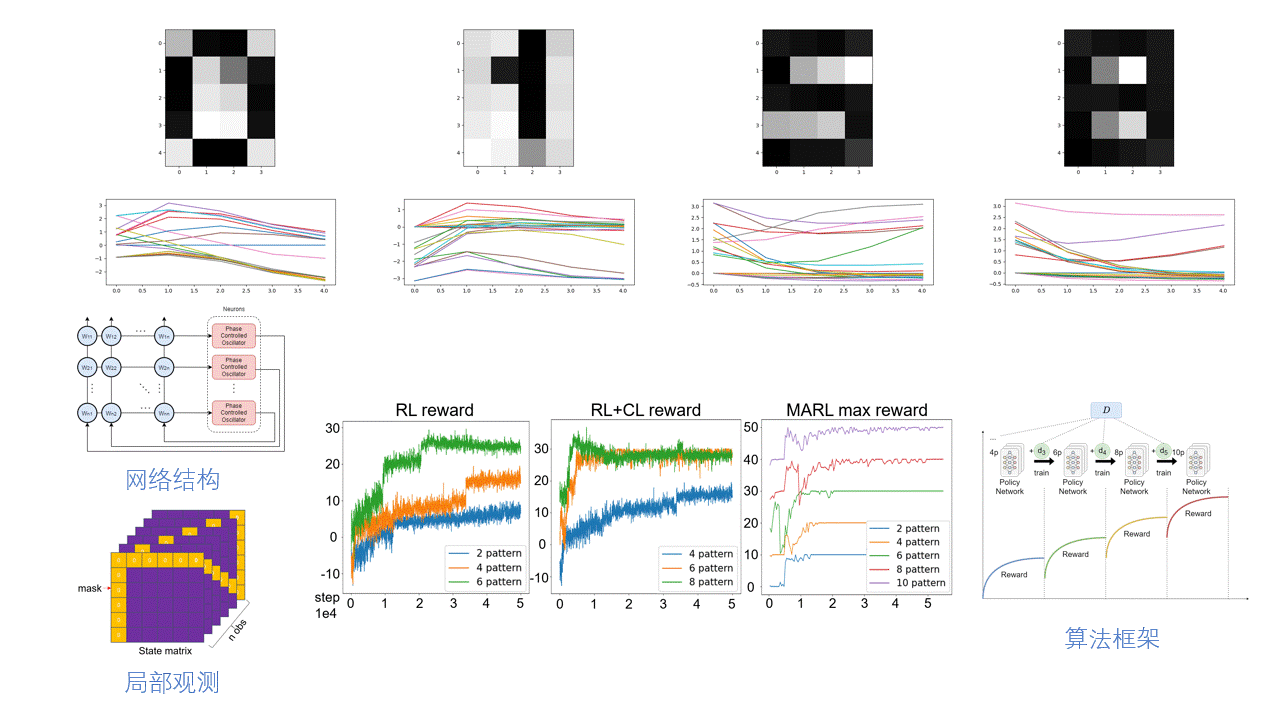
进入智算工作流 振荡神经网络(ONN)受大脑同步振荡行为的启发,是一种用于模式识别的有前景的架构模型,基于此模型可以实现先进的类脑计算和集成电路设计。该模型使用相位作为状态变量,通过调整信号的振幅比例缩放相位贡献。ONN的模式识别能力的核心在于突触权重的设计,即神经元之间的连接方式。利用多智能体强化学习(MARL)来获取最优的突触权重,可以使更多的模式能够作为稳定平衡存储在ONN系统中。
该方法首先确定图像对应的存储模式,并作为学习任务;然后基于课程学习对学习任务进行拆分;之后基于拆分的任务集合,建立多智能体强化学习仿真环境;其次对多智能体强化学习进行训练并获得最优奖励的振荡神经网络突触权重;最后识别和存储所有预设存储模式。
具体来说,第 i i i t t t t + 1 t+1 t + 1 S t + 1 = S t + ∑ i = 1 n ( a i , t + a i , t T ) S_{t+1} = S_t + \sum_{i=1}^{n}\left(a_{i,t} + a_{i,t}^{T}\right) S t + 1 = S t + ∑ i = 1 n ( a i , t + a i , t T ) S t S_t S t S t + 1 S_{t+1} S t + 1 t t t t + 1 t+1 t + 1 a i , t a_{i,t} a i , t i i i t t t n n n a i , t a_{i,t} a i , t S t S_t S t i i i a i , t T a_{i,t}^{T} a i , t T S t S_t S t i i i i i i i i i r i r_i r i
r i = r n r_i = \frac{r}{n} r i = n r φ k ∗ = ( φ 1 k ∗ φ 2 k ∗ ⋮ φ n k ∗ ) , δ φ k ∗ = φ k ∗ − φ 1 k ∗ ( 1 1 ⋮ 1 ) , k = 1 , 2 , … , P \varphi^{k^*} =
\begin{pmatrix}
\varphi_1^{k^*} \\
\varphi_2^{k^*} \\
\vdots \\
\varphi_n^{k^*}
\end{pmatrix},
\qquad
\delta \varphi^{k^*} =
\varphi^{k^*} - \varphi_1^{k^*}
\begin{pmatrix}
1 \\
1 \\
\vdots \\
1
\end{pmatrix},
\qquad
k = 1,2,\ldots,P φ k ∗ = φ 1 k ∗ φ 2 k ∗ ⋮ φ n k ∗ , δ φ k ∗ = φ k ∗ − φ 1 k ∗ 1 1 ⋮ 1 , k = 1 , 2 , … , P r = P × μ + ∑ k = 1 P − L 1 ( δ φ k ∗ , δ φ k ) r = P \times \mu + \sum_{k=1}^{P} -L_1(\delta \varphi^{k^*}, \delta \varphi^{k}) r = P × μ + k = 1 ∑ P − L 1 ( δ φ k ∗ , δ φ k ) L 1 ( x , y ) = ∣ ( x + 2 m π ) − y ∣ , x + 2 m π ∈ [ − π , π ] L_1(x,y) = |(x + 2m\pi) - y|,\qquad x + 2m\pi \in [-\pi,\pi] L 1 ( x , y ) = ∣ ( x + 2 mπ ) − y ∣ , x + 2 mπ ∈ [ − π , π ] 上式中,P P P φ k ∗ \varphi^{k^*} φ k ∗ k k k φ i k ∗ \varphi_i^{k^*} φ i k ∗ φ k ∗ \varphi^{k^*} φ k ∗ i i i δ φ k \delta \varphi^k δ φ k k k k m m m x + 2 m π ∈ [ − π , π ] x + 2m\pi \in [-\pi,\pi] x + 2 mπ ∈ [ − π , π ] x x x y y y n n n μ \mu μ
pipline
 pipline